
以一台桌面型三工位点胶+翻转平台为例,传统方案和现在总线一体式方案差异在哪。
传统脉冲方案的实际样子
• 每轴:电机线 + 编码器线 + 脉冲方向线 + 限位回零线 + 驱动器 24V/使能线 ≈ 8~12 根; • 12 轴:信号线就一百多根,柜内走线槽占满,端子排 3 排起; • 驱动器导轨安装,28/35 机座电机后面留 60 mm 以上空间散热和接插件; • 回零:每次上电 12 轴逐轴撞原点,单轴 1.5~3 秒,整机准备 20 秒起; • 改点:加一个翻转轴就要再加一张脉冲卡或重新规划中断资源。 • 不是不能跑,是“轴数上了 8 根以后,电气成本开始接近电机成本”。 • 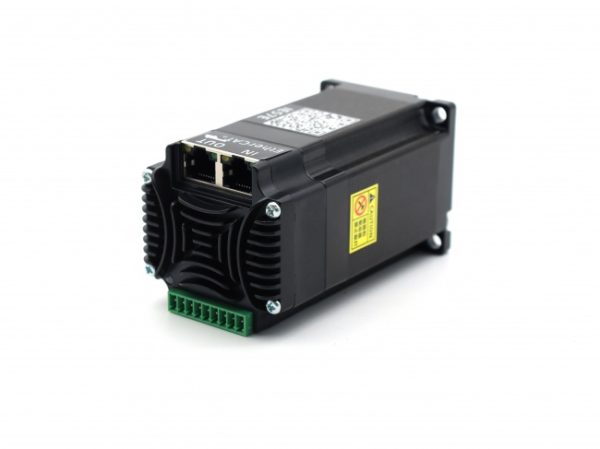
换成 EtherCAT 一体式之后
以立三 IE28系列为例:
• 电机尾部自带驱动+编码反馈+EtherCAT 从站,双 RJ45 菊链; • 现场线只剩:24V 电源一根、网线一根、抱闸(如有)一根; • 主站出一根网线串完 12 轴,拓扑在软件里图形化可见; • 关键定位轴用免电池多圈绝对值 → 掉电不丢位,开机免回零; • 辅助轴用增量闭环 → 仍走限位回零,但参数在 USB 端配完,不占主站逻辑分支。 • 柜内对比(12 轴估算): • 驱动器导轨位:省 12 个; • 端子排点位:省 60%~70%; • 走线槽截面积:可降一档; • 电气装配工时:按老工程师说法“能少一天半”。
同步性能是不是噱头?
点胶机其实分两档:
• 单头三轴点胶:PP 模式够用,EtherCAT 主要吃“布线省、诊断清”; • 双头同步 / 点胶+翻转+传送带追位:这时候 CSP + DC 才真的有用,不然两轴相位漂、胶线首尾错位。 • 立三 IE28E 支持 Cyclic 同步模式,配合主站 DC 参考时钟,多轴同周期刷位置,比“各自收脉冲”天然少一层主站定时误差。
免电池多圈在产线上的真实回报
半导体分光、编带、医疗检测这类设备有三个共同点:
1. 洁净车间不让随便换电池;
2. 停机回零=良率统计断点;
3. 轴多、人工点检麻烦。
4. 免电池机械多圈(非 RAM 非电池备份)的意思是:
• 不怕电池漏液、不怕三年后电量耗尽丢原点; • 拔电一周再上电,位置还在; • 换班/换规格时不用全员等回零。 • 这对设备厂来说是“售后电话少”的功能,不是参数表里的数字。
什么情况别换
老实说,这方案也有边界:
• 单轴设备、点位慢、预算卡死 → 继续用开环步进或脉冲一体式; • 单轴负载 > 86 机座 12.5 N·m 级 → 走分体伺服更合适(立三 86 一体式闭环有对应机型,但再大要外驱); • 主站不带 DC、也不打算改 → 那 EtherCAT 只当慢速 IO 用,浪费; • 环境超过 40℃ 密闭不通风 → 一体式尾部驱动散热面小,要降额或加导热安装座。
结尾一句话
EtherCAT 一体式不是“高级脉冲电机”,它是把驱动、编码、通讯、回零策略打包成标准节点。立三这套在 28~86 全机座铺开的意义在于:你做 3C 小机座点胶用 28E,做锂电搬运用 57/60E,做重载顶升用 86E,主站工程结构不用重学一遍。
真要评估,别看“支持 EtherCAT”五个字,直接拿样机做三件事:
主站扫到→PDD 动起来;
1. 断电重启读绝对值;
2. 两轴 CSP 跑 10 分钟看跟随误差曲线。
3. 这三关过了,才知道它适不适合你的下一代设备,而不是适不适合写进彩页。