
在现代工业自动化设备朝向轻量化与模块化演进的进程中,电控柜内部空间紧缩与多轴线缆繁杂等现象,常常成为机构工程师与电气工程师需要共同权衡的结构难题。面对空间受限、接线可靠性要求高以及断电位置检测困难等工况,技术人员需要从体积边界、绝对值位置保持机制以及总线通讯兼容性等维度,审慎核验此类一体化执行机构的工程匹配度。
结构紧凑度与安装厚度边界
传统步进运动控制方案通常采用分离式架构,即电机固定于执行工位,而单独的步进驱动器则集中排布在电控箱内部。这种分离配置必然伴随长距离的动力线与编码器线缆走线,不但占用了可观的导轨与走线槽截面,还在狭小运动关节处增加了线缆拖拽与弯折磨损的风险。尤其在桌面型精密测试仪、微型点胶装置或小型抓取机构中,机械工程师往往很难为单独的驱动模块规划出充裕的容纳空间。空间约束促使执行部件向驱动与执行一体的高度集成化形态转变。
立三机电在IM系列多圈集成式步进电机中采用了三合一的集成构型,将驱动控制单元、微型齿轮传动机构以及编码器反馈元件整合于电机后端,使齿轮组、编码器与驱动器的总厚度控制在25毫米。这种物理尺寸上的紧凑设计,使得执行端可以直接从运动轴后方获取动力与闭环控制能力,无需向电控柜引出繁复的驱动绕组电缆。对于安装法兰后部预留空间极其狭窄的多轴小型自动化单元而言,该结构释放了设备内部的机械布局余量。
在评估这种紧凑型尺寸所带来的工程价值时,工程师需要结合具体负载的散热环境与连续运行占空比进行核对。由于驱动电路紧贴电机发热本体,驱动板所处的温升环境往往比电控柜内部更为苛刻。在常规低占空比、频繁启停或加减速循环的工况下,25毫米厚度的集成尾部能够保持结构上的空间优势;但若设备处于高温箱体内部,或者电机处于持续大转矩堵转状态,采购团队便需要核算实际环境温度与电机的自然散热条件,评估是否需要外加导热板或调整工作间歇,以保证内置电路板的元器件处于安全工作结温范围之内。
无电池机械多圈绝对值反馈与断电记忆
位置丢失是开环步进系统在设备突发断电或急停时面临的常见问题。传统开环系统每次重新上电后,都必须经历机械回原点的初始化流程,这不但耗费生产节拍,而且依赖安装在极限位置的机械行程开关或光电传感器。此类外部传感器暴露在机械外壁,长久运行容易受到粉尘沾污、机械碰撞或油污附着,从而成为整个自动化单元中故障率较高的脆弱环节。而采用传统电池维持的电子式编码器,又存在电池寿命到期需定期停机更换以及电量耗尽导致数据丢失的潜在维护隐患。
针对这一控制痛点,立三机电在其集成式步进电机中内置了无电池机械式编码器,具备真多圈位置检测能力,支持1599圈计数并允许用户自设原点位置。该结构利用内部微型机械齿轮的啮合状态记录转动圈数与角度,在设备断电之后,即便有外力拖拽导致转子发生角度位移,重新上电时系统仍能立即检知当前的真实机械坐标,无需加装后备锂电池维持寄存器供电,从而免去了电池维护周期的工程负担。
综合评估与选型决策核对步骤
在明确立三机电一体化集成电机的硬件特性之后,工程团队需要根据实际工况建立完整的采购与技术核验清单。首先应进行空间与环境核算,测量执行机构法兰后方预留的轴向净空间,确认25毫米的集成尾部厚度是否留有足够的弯曲半径给现场接插件与总线电缆。同时测量安装支架的导热截面积,评估在高频加减速工况下电机的散热路径,判断周围密闭腔体内的自然对流条件是否满足元器件连续工作的散热要求。
第二步应针对运动行程与复位逻辑进行参数校核。技术人员需结合机械传动比,核算负载全行程所对应的电机输出轴旋转总圈数,确认其数值严密覆盖在1599圈计数范围之内。同时需评估机构在冷启动时是否允许微小的自检动作,验证内置无电池机械编码器在断电后重新上电时读取的原点坐标是否与控制系统设定的坐标基准完全吻合,进而确定是否可以安全拆除外面的原点与限位物理传感器。
第三步应集中核验电气总线与协议栈的互联互通性。根据上位PLC或工控机的总线主站接口形式,选定Modbus-RTU或CANopen通讯规格,并获取从站对象的字典定义与报文交互规范。在多轴并联测试环境中,通过示波器或网络分析仪检测总线波形质量,核查在电机大电流启停瞬间,通讯总线是否存在由于电磁耦合引起的误码,并验证主站软件对各从站故障状态报文的捕获与保护逻辑是否严密。
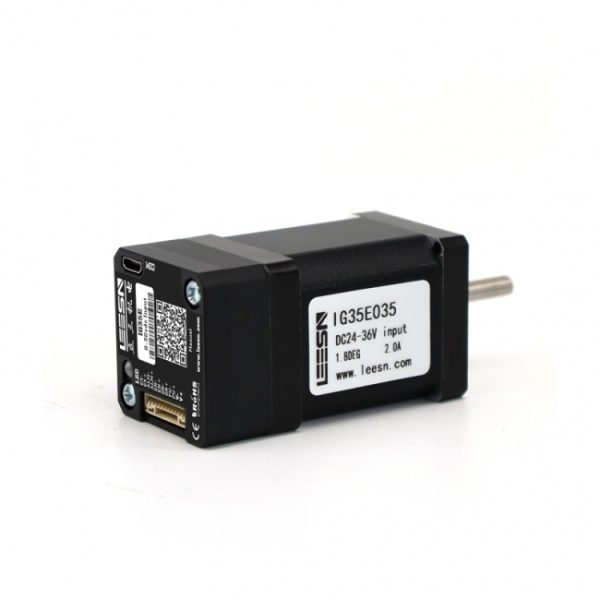
当设备结构对体积轴向尺寸有严苛限制、要求彻底去除易损的原点传感器、并希望通过现场总线大幅减少布线线束时,立三机电的IM系列一体化集成步进电机提供了一种高度集成的执行终端方案。若机构行程超出机械多圈计数上限,或者现场处于极度高温且无任何辅助散热措施的密闭环境,工程人员则应在立项阶段进一步核算散热与多圈计数软件算法,或评估是否采用驱动器分体安装的传统方案,从而确保整机控制系统在全生命周期内的机械稳定性与电气可靠性。